
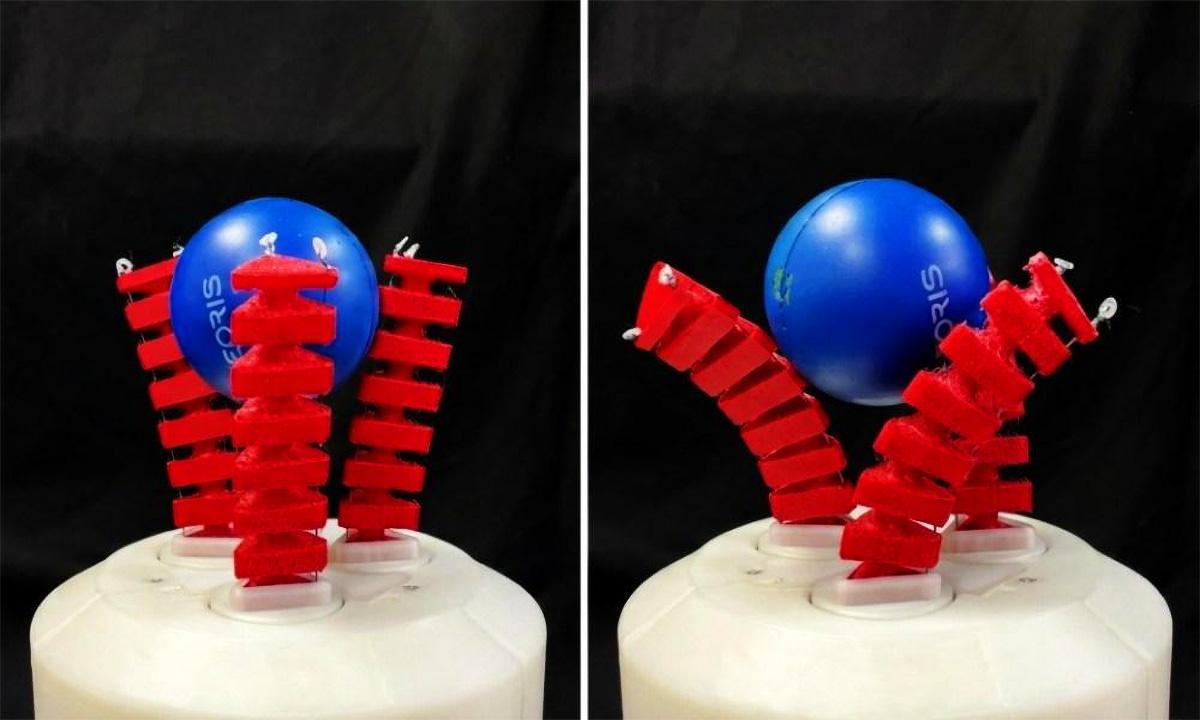
Zespół naukowców z Uniwersytetu Publicznego w Nawarze (UPNA) i Uniwersytetu Karola III w Madrycie (UC3M) zaprezentował miękki chwytak robotyczny, który wykracza poza proste chwytanie przedmiotów. System potrafi obracać przedmioty i zmieniać ich położenie między palcami bez konieczności ich puszczania lub odkładania na powierzchnię w celu ponownego uchwycenia. Ta zręczność, znana jako manipulacja dłonią, jest wciąż rzadko spotykana w tego typu mechanizmach.
Celem tego opracowania jest pokonanie klasycznego ograniczenia. Elastyczność miękkich pazurów pozwala im dostosowywać się do bardzo różnych kształtów, rozmiarów i sztywności, ale wykonywanie precyzyjnych ruchów po chwycie jest często trudne. Naukowcy opublikowali swoje wyniki w czasopiśmie naukowym „Bioinspiration & Biomimetics” , gdzie opisują architekturę zaprojektowaną w celu zwiększenia tej zdolności manipulacyjnej.
Konstrukcja z trzema palcami i skoordynowane ruchy
Chwytak składa się z trzech miękkich palców, każdy o trzech stopniach swobody . Oprócz zginania, mogą one obracać się wokół własnej osi. Koordynując te ruchy, urządzenie pozwala na ciągły obrót przedmiotu, pozostając jednocześnie w uchwycie. Idea polega na rozdzieleniu dwóch czynności, które są powiązane w wiele elastycznych systemów: zaciskania palców wokół elementu, a następnie zmiany jego położenia.
Naukowcy porównują wyniki z codziennymi gestami. Przypomina to obracanie słoika w dłoni, aby przeczytać etykietę bez odkładania go, albo ruch odkręcania żarówki. Dla człowieka jest to niemal automatyczne; dla miękkiego robota wymaga kontrolowania sił chwytu, przemieszczeń względnych i odkształceń materiałów, które nie zachowują się jak konwencjonalny sztywny staw.
Zespół nie próbuje odtworzyć ludzkiej dłoni, a raczej zapewnić maszynie część sprawności manualnej wykorzystywanej na co dzień. W praktyce pozwala to na zmianę orientacji przedmiotu przed użyciem, ustawienie go w innej pozycji lub przygotowanie do kolejnego zadania bez inicjowania nowego cyklu chwytania.
Aplikacje, testowanie i finansowanie
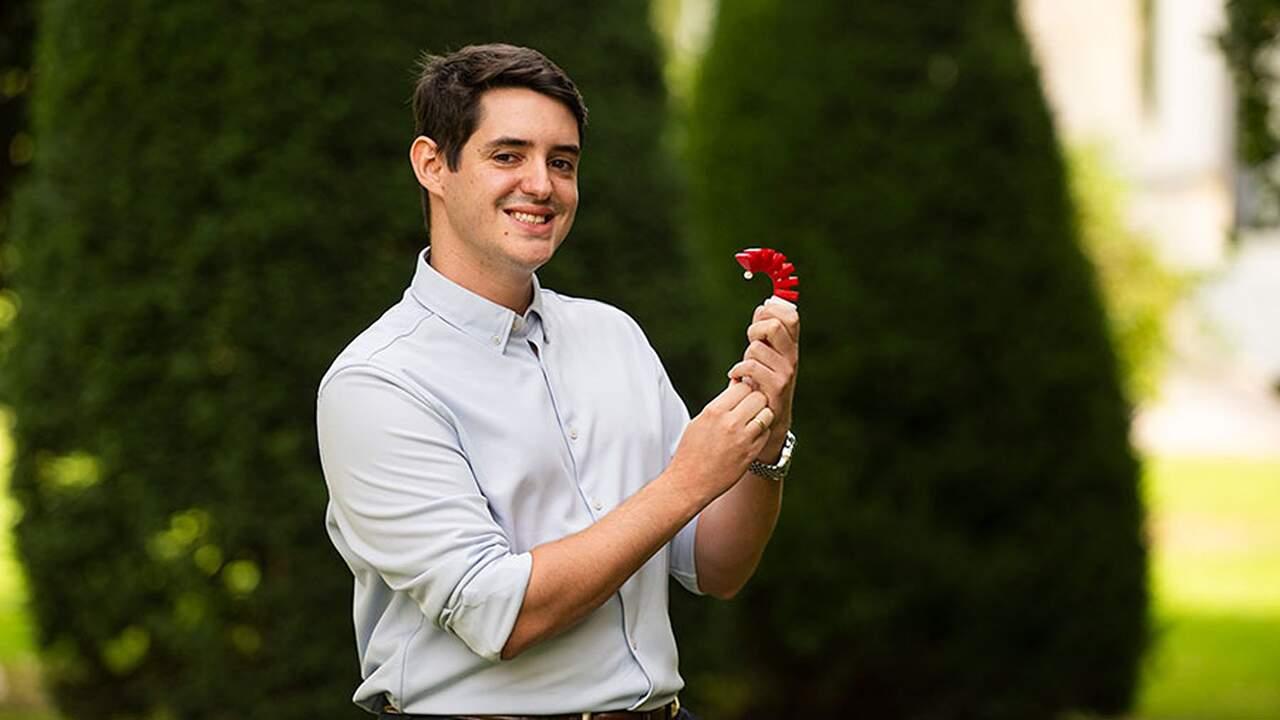
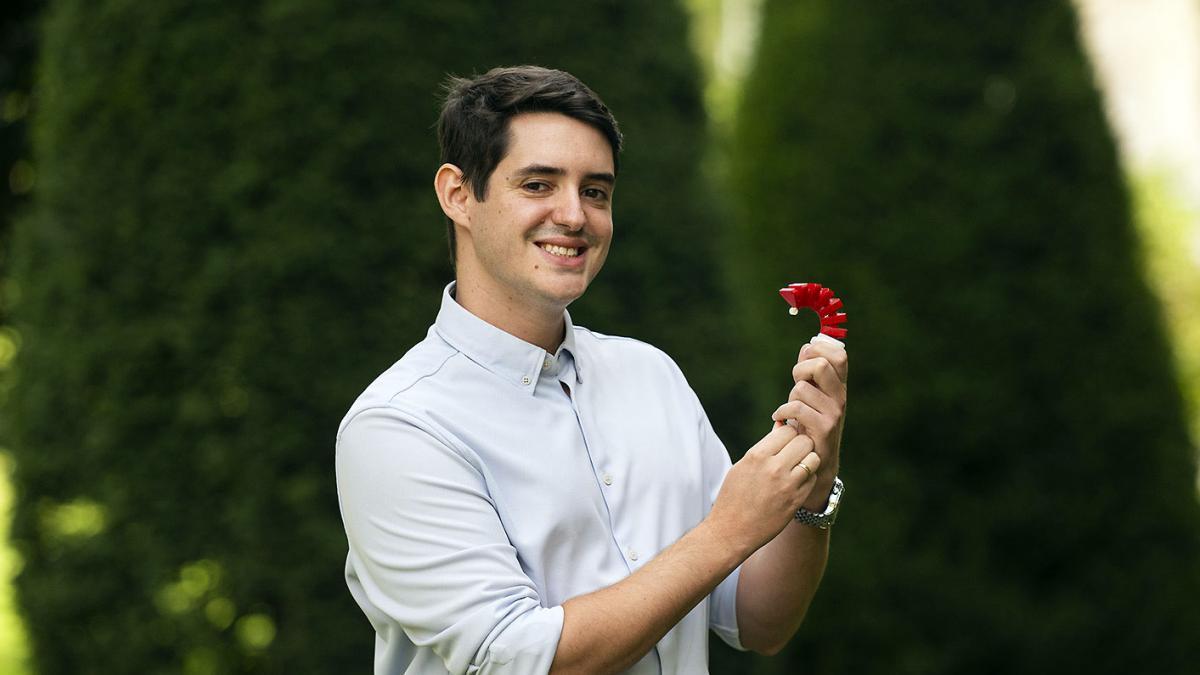
Konstrukcja jest również modułowa. Każdy z trzech palców można montować i demontować oddzielnie , dzięki czemu uszkodzony element można wymienić bez konieczności wymiany całego pazura. Ta funkcja ułatwia eksperymentowanie z różnymi konfiguracjami i upraszcza konserwację w przyszłych projektach.
Podczas testów badacze wykorzystali szeroką gamę przedmiotów: butelkę z wodą, wiadro, paczkę chusteczek higienicznych, fidget spinner, figurkę wydrukowaną w 3D, gumową kaczuszkę, kilka pluszowych zwierząt, śrubokręt i sztuczną różę . Tę samą strategię zastosowano do trzymania przedmiotów o różnych rozmiarach, kształtach i sztywnościach oraz obracania ich bez uprzedniego puszczania uchwytu.
Potencjalne zastosowania obejmują zadania, w których robot musi dostosować chwyt obiektu bez konieczności jego puszczania i ponownego chwytania. Przykładami mogą być: orientacja części przed montażem , obsługa delikatnych lub nieregularnych produktów, sortowanie zamówień, przygotowywanie materiałów laboratoryjnych lub praca z przedmiotami zmieniającymi kształt. Wymienione sektory to m.in. przemysł spożywczy, logistyka, laboratoria, produkcja i robotyka wspomagająca.
Inną dziedziną, w której to podejście się sprawdza, jest robotyka kolaboracyjna . W przestrzeniach współdzielonych przez ludzi i maszyny, systemy miękkie mogą fizycznie dostosować się do mniej ustrukturyzowanych środowisk niż tradycyjna komórka przemysłowa. Możliwość zmiany orientacji obiektu w samym chwytaku rozszerza zakres operacji, które można wykonać jednym chwytem.
Projekt został sfinansowany z projektów ADAPTA i SIROCO , promowanych przez Ministerstwo Nauki, Innowacji i Uniwersytetów, a także ze środków EFRR Unii Europejskiej. Autorami badania są Carlos Relaño Gibert z Uniwersytetu Publicznego Nawarry (UPNA) oraz Alberto Rodríguez-Sanz, Lisbeth Mena i Concepción A. Monje z RoboticsLab Uniwersytetu Karola III w Madrycie (UC3M).
W przeciwieństwie do sztywnych robotów przemysłowych, które zazwyczaj muszą znać dokładną geometrię przedmiotu, który podniosą, roboty miękkie oferują większą adaptowalność do dotyku. Nie eliminuje to potrzeby widzenia, kontroli i planowania, ale zmniejsza zależność od określonego kształtu i otwiera drzwi do obsługi delikatnych lub nieprzewidywalnych przedmiotów z większym marginesem bezpieczeństwa.
Ten postęp jest wciąż w fazie badań eksperymentalnych. Testy pokazują, że architektura współpracuje z badanym zestawem obiektów, chociaż jej wdrożenie na rzeczywistych liniach produkcyjnych będzie zależało od takich czynników, jak prędkość cyklu, powtarzalność, konserwacja i integracja z innymi systemami. Jeśli warunki te zostaną spełnione bez rezygnowania z prostoty mechanicznej, manipulacja wewnątrz chwytaka mogłaby wyeliminować operacje pomocnicze w zadaniach, które obecnie wymagają zwalniania, zmiany położenia i ponownego chwytania.